Concitech AI · 深度长文
2026/11/15 07:49
OpenAI机器人变阵!GPT-6 Astra操控机械臂,74.8%成功率来自仿真
通用模型的机器人能力,进入公开实验的检验范围。NVIDIA报告中的74.8%属于仿真成绩,机器人电梯按钮实验提供了小样本实机证据。本文介绍模型、控制接口与身体信息的分工,解释精度、延迟和触觉带来的部署边界。
2026年11月13日的《财富》报道:OpenAI确认独立机器人团队拆分、人员转岗。[1]
这则新闻引出了一个技术问题:机器人控制的哪些职责,属于通用模型的能力范围?
一套机械臂系统,需要理解任务、识别目标、生成动作、执行运动和确认结果。不同职责具有不同的时间尺度与误差要求。
公开研究提供了几块拼图:GPT-6 Astra承担机器人策略,代码组织执行流程,机器人说明书和历史经验提供身体知识。精度、延迟与接触反馈,构成部署的检验条件。
74.8%的出处:NVIDIA的仿真研究
NVIDIA的2026年10月14日报告《Astranomy》,评估了GPT-6 Astra的机器人操作能力。测试环境是RoboLab-120仿真基准,包含120项任务,每项任务5次试验。[2]
报告比较了三种策略:
| 策略 | 模型职责 | 成功率 |
|---|---|---|
| Direct Policy | 生成动作目标 | 66.3% |
| Agentic Policy | Codex持续会话中的Agent | 74.8% |
| Orchestrated Policy | 监督机器人基础模型、干预动作 | 66.5% |
三种方案的框架和控制设置具有差异。74.8%对应Agentic Policy,成绩的主体是模型与执行框架的组合。[2]
报告的成功回合统计显示,Agentic Policy的平均推理调用延迟为13.37秒,包含网络延迟。**成功率、推理等待时间与真实作业节拍,是不同指标。**这些数字属于特定仿真设置。[2]
模型理解任务,控制系统执行运动
“通用模型控制机器人”的含义,需要一套具体接口。
一篇2026年9月的预印本研究了XLeRobot的电梯按钮任务。Astra读取三路摄像头画面和关节反馈,编写控制程序;本地控制器执行关节与底盘命令,返回新观察。[3]
机器人提供身体,接口规定动作单位与执行方式,模型选择动作。模型生成的文字或代码,需要执行系统的转换。
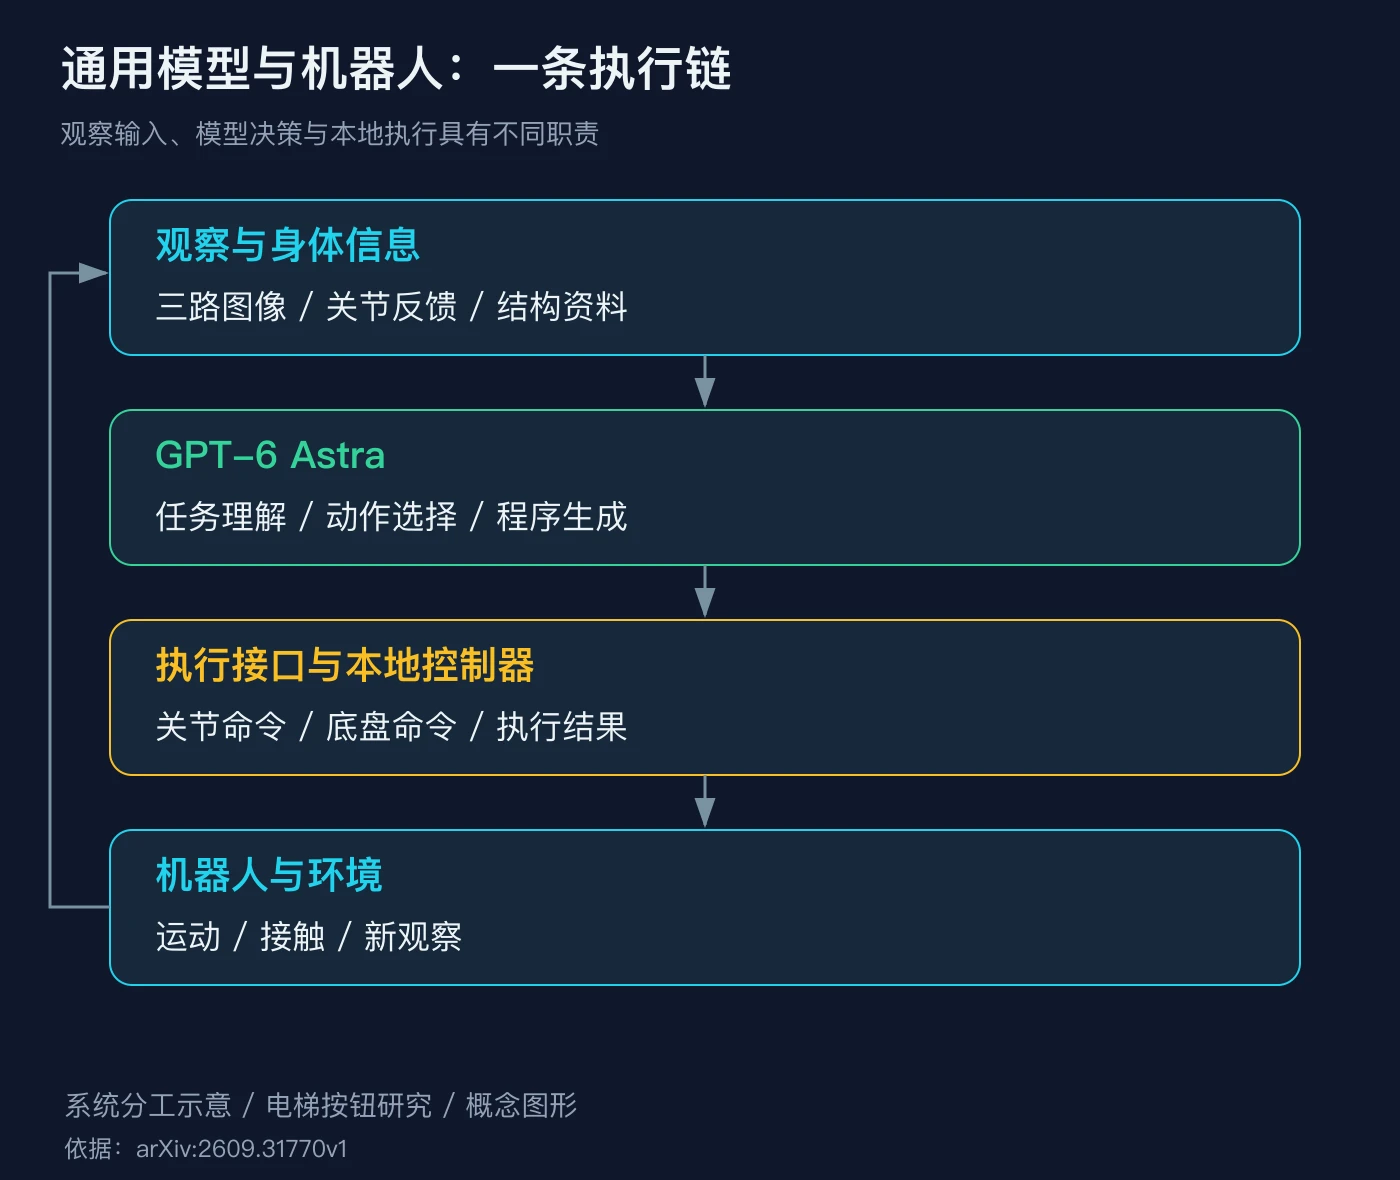
图:电梯按钮实验的系统分工示意。资料来源:预印本;图形性质:概念表达。[3]
这个分工解释了“模型规划”和“机器执行”之间的距离。关节角度、相机位置、底盘方向和执行反馈,具有物理含义。语言指令需要这些信息的支撑。
机器人说明书,成为模型的输入资产
电梯按钮研究包含12次实机试验。相同名义起点的对照包含三组条件,每组3次:基础接口、仿真身体资产、仿真经验。其余3次检验真实经验的复用。[3]
身体资产组与仿真经验组的平均完成时间降幅为53.0%和49.9%,比较基准是基础接口组。成功标准是操作人员确认夹爪尖端接触按钮。[3]
这是一项具体任务的小样本证据。按钮接触、完整乘梯和家庭服务,具有不同的验收范围。
研究中的可复用材料,包含机器人结构文件、相机信息、历史图像和动作记录。通用模型的输入资产,包含“身体说明书”和“工作记录”。[3]
这带来一个工程判断:机器人团队的经验沉淀具有新的交付形式。标定资料、失败记录和经过验收的控制程序,是模型与硬件之间的连接材料。
另一项评测,暴露了精密操作的短板
《An Unexpected Robot Policy》预印本的RoboDojo评估,包含42项任务、每项50次试验。GPT-6 Astra的2100次试验平均成功率为22.48%。作者记录的能力强项是语义理解类任务,短板包括精密操作、动态控制和复杂双臂协作。[4]
RoboDojo与RoboLab-120的任务、接口和评分设置不同。两项研究的百分比缺少横向排名所需的统一条件。
一个系统理解“拿起杯子”的目标,杯沿间隙、夹持位置和运动轨迹属于另一组执行要求。目标理解与操作精度,需要不同的验证证据。
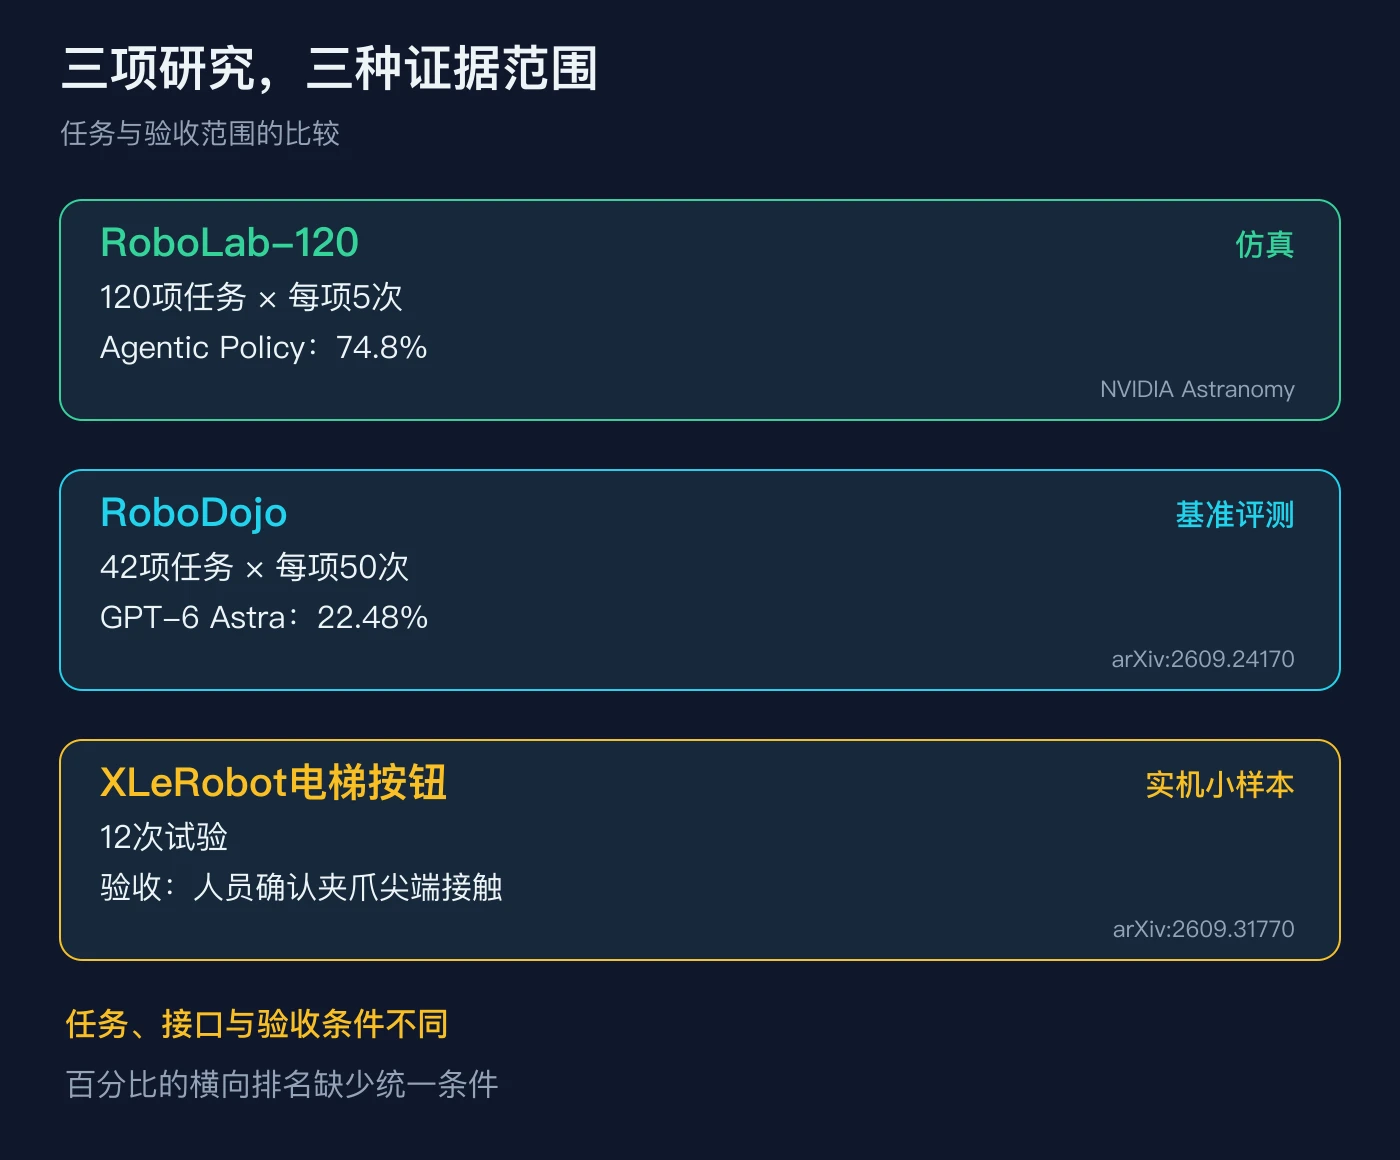
图:三项研究的范围与验收条件;各组数字采用原研究口径,构成不同证据。[2][3][4]
触觉研究,补充了接触信息的作用
2026年10月的一篇预印本研究了Astra的接触操作能力。实验材料包含触觉传感形成的RGB图像。模型的视觉接口接收视觉与触觉图像,实验覆盖19项仿真任务。[5]
作者报告了触觉信息的收益,记录了切向受力与纠正动作的困难,提出物理机器人验证的研究需求。这项证据的范围是仿真;真实硬件验证属于后续工作。[5]
“使用通用模型”描述了智能模块的来源。传感器的质量、标定和控制程序,决定了模块获得哪些信息、动作具有哪些约束。
行业的考题:职责划分与完整任务验收
我的判断是,通用模型扩大了机器人系统的设计空间。模型、专用策略和控制器的职责,需要完整任务的检验。
研究原型展示能力,部署系统承担作业结果。一个机器人项目的验收表,需要包含成功率、完成时间、人工接管次数和失败恢复成本。精度与接触要求,决定测试任务的难度。
机器人公司的工程价值,包含机体适配、传感器标定、现场数据和经过验收的动作程序。这些工作提供了模型运行所需的物理条件。
74.8%是一项仿真研究的结果。真实机器、完整流程与重复试验,构成真实工作场景的验收依据。
